 135-6073-0094
Precision Micro Screws
精密小螺丝
面向人形机器人与协作机器人关节模组的 M2–M3 精密螺钉,高预紧、抗疲劳。
产品中心 · 精密螺丝
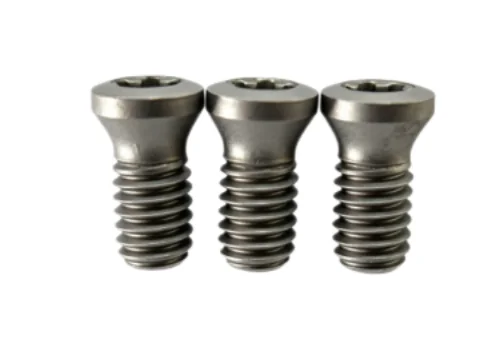
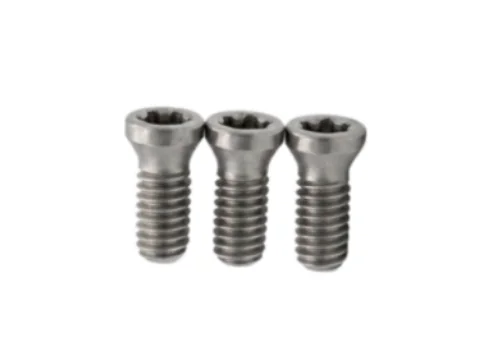
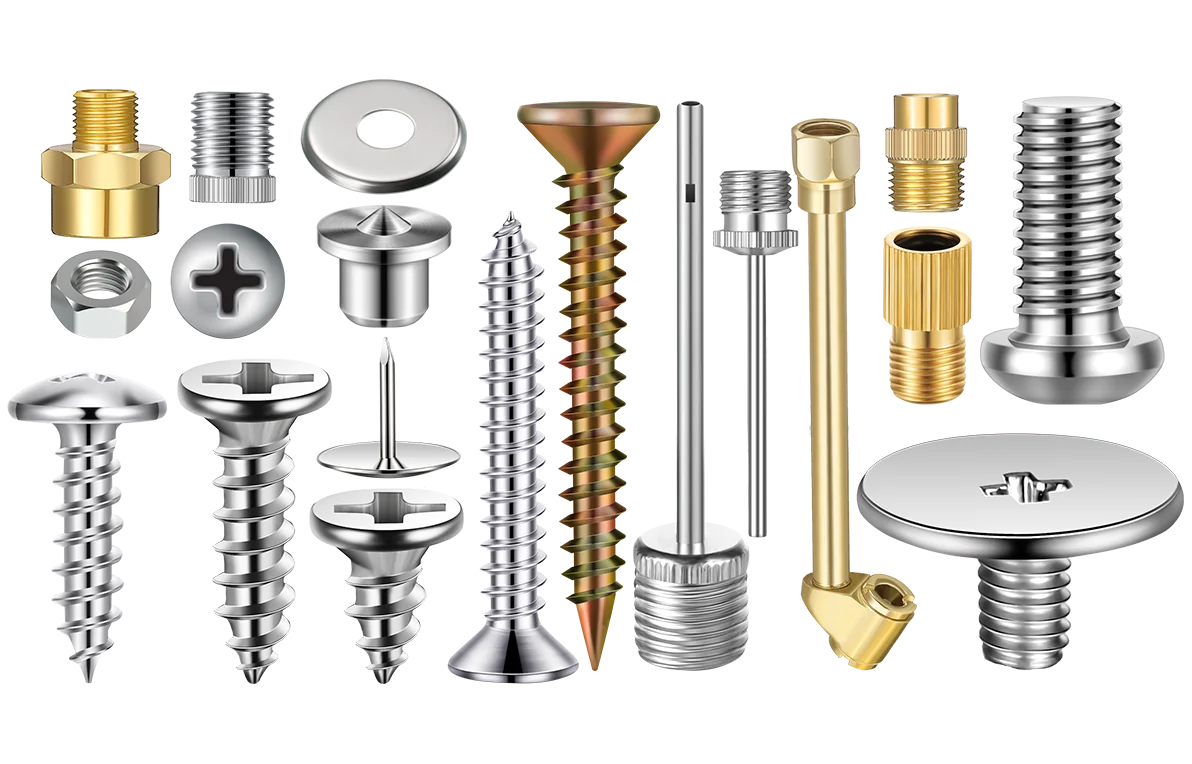
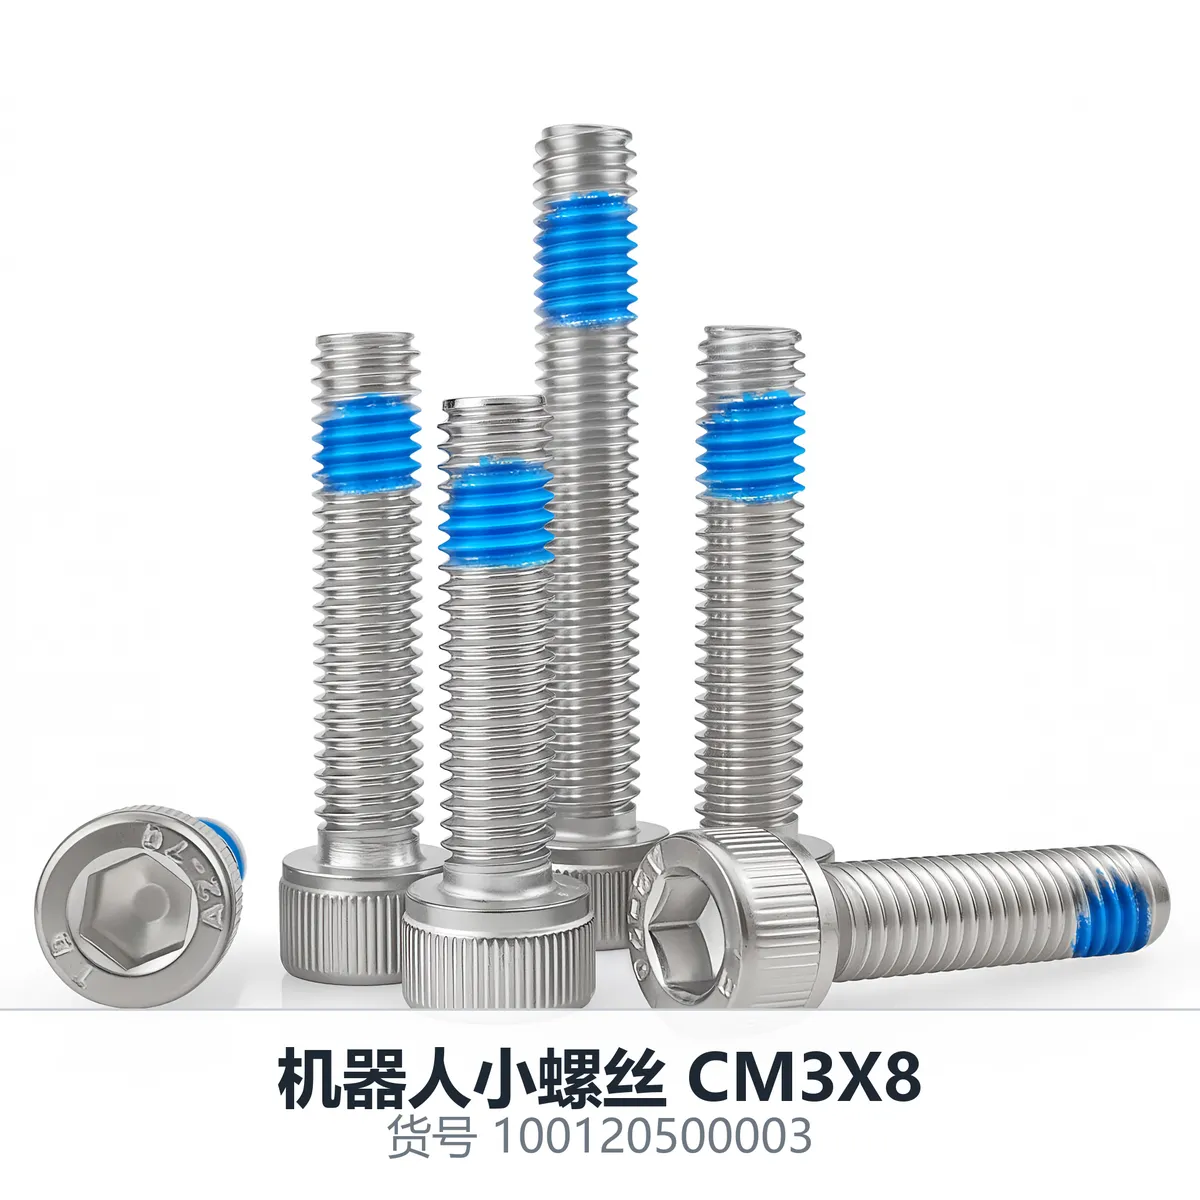
机器人小螺丝 CM2/CM2.5/CM3
面向人形机器人与协作机器人关节模组的 M2–M3 精密螺钉,高预紧、抗疲劳。
产品概述Overview
机器人关节的螺钉承受的不是静态载荷,而是每分钟数十次换向的交变载荷。这类工况下,螺钉失效多起于螺纹根部的疲劳裂纹,而非一次性过载。因此机器人用微型螺钉在材料与工艺上有别于普通电子螺丝:选用 SCM435 铬钼合金钢调质到 10.9 或 12.9 级,螺纹根部圆角加大,表面做强化处理以提高疲劳极限。
本页规格为 M2-M3(M4 可定制),基材可选 SCM435 铬钼合金钢,表面处理为锌镍合金(可选发黑、久美特、DLC)。性能等级为 10.9 级 / 12.9 级;安装采用扭矩可控电批,按关节额定预紧力设定。
产品特点Features
- SCM435 铬钼合金钢调质,性能等级 10.9 / 12.9,抗拉强度按 GB/T 3098.1 验证。
- 螺纹根部大圆角设计,降低应力集中,适应高频换向的交变载荷。
- 预涂防松胶或配套碟形垫圈,补偿热循环引起的预紧力衰减。
- 螺纹 6g、杆部直线度严格管控,保证关节装配同轴度。
典型应用Applications
- 人形机器人关节模组与谐波减速器
- 协作机器人手臂关节
- 灵巧手手指关节与传动件
选型提示Selection
关节连接的预紧力应按减速器厂家给出的额定值设定,超过屈服强度的 70% 会显著缩短疲劳寿命。
常见问题FAQ
机器人小螺丝 CM2/CM2.5/CM3怎么选规格和材质?
关节连接的预紧力应按减速器厂家给出的额定值设定,超过屈服强度的 70% 会显著缩短疲劳寿命。本页规格为 M2-M3(M4 可定制),基材可选 SCM435 铬钼合金钢,表面处理为锌镍合金(可选发黑、久美特、DLC)。性能等级为 10.9 级 / 12.9 级;安装采用扭矩可控电批,按关节额定预紧力设定。
机器人小螺丝 CM2/CM2.5/CM3安装时要注意什么?
反复拆装的场合更要关注槽型磨损。扭矩可控电批,按关节额定预紧力设定,重点控制压入速度而非最终扭矩:SCM435 铬钼合金钢调质,性能等级 10.9 / 12.9,抗拉强度按 GB/T 3098.1 验证。
技术参数
| 规格范围 | M2-M3(M4 可定制) |
|---|---|
| 材质 | SCM435 铬钼合金钢 |
| 性能等级 | 10.9 级 / 12.9 级 |
| 表面处理 | 锌镍合金(可选发黑、久美特、DLC) |
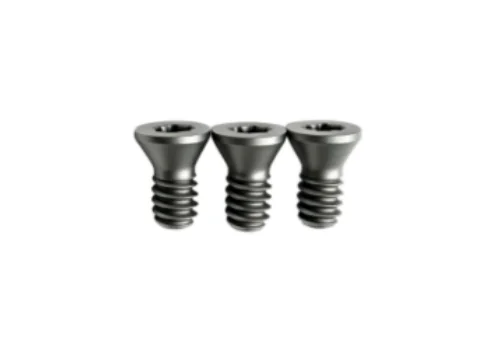
| 头型 | CM 盘头 / FM 平头 / 沉头 |
| 驱动槽型 | 十字、内六角、梅花 TORX |
| 执行标准 | GB/T 3098.1、ISO 16047(扭矩/夹紧力) |
| 安装方式 | 扭矩可控电批,按关节额定预紧力设定 |
| 适配对象 | 机器人关节、谐波减速器、灵巧手 |
| 关键检验项 | 抗拉强度、螺纹根部圆角、扭矩—夹紧力 |
制造与检验
按 GB/T 3098.1 验证抗拉强度、屈服强度与断后伸长率,每批留样。把装配参数写进作业指导书之前,先用首件确认扭矩与配合公差是否匹配,避免整批返工。